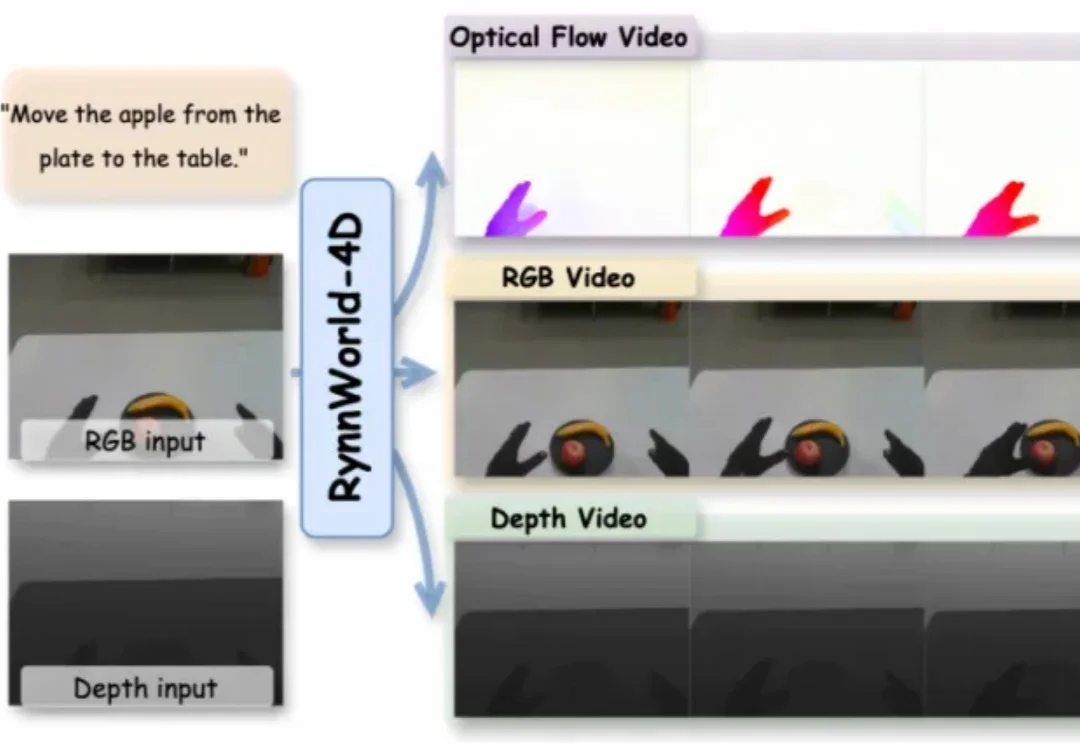
机器人需要「看到三维未来」!RynnWorld-4D重塑4D具身世界模型
机器人需要「看到三维未来」!RynnWorld-4D重塑4D具身世界模型近两年,视频生成模型在具身智能领域受到持续关注。从 UniPi、SuSIE 到各类 action-conditioned video generation 变体,其核心思路一致:先由模型生成一段未来视频,再从中提取动作信号供机器人执行。
来自主题: AI技术研报
10285 点击 2026-07-17 10:12

 搜索
近两年,视频生成模型在具身智能领域受到持续关注。从 UniPi、SuSIE 到各类 action-conditioned video generation 变体,其核心思路一致:先由模型生成一段未来视频,再从中提取动作信号供机器人执行。
机器之心编辑部 由 OpenAI 前首席技术官 Mira Murati 创立的 AI 初创公司 Thinking Machines Lab,刚刚发布了自研 AI 模型 Inkling。与 OpenAI、Anthropic 或 Google 的旗舰模型不同,Inkling 是一款开放权重模型,外部开发者和企业可以直接下载,并根据自身需求进行修改。
3D空间数据的瓶颈,从来不是算法,而是标注。
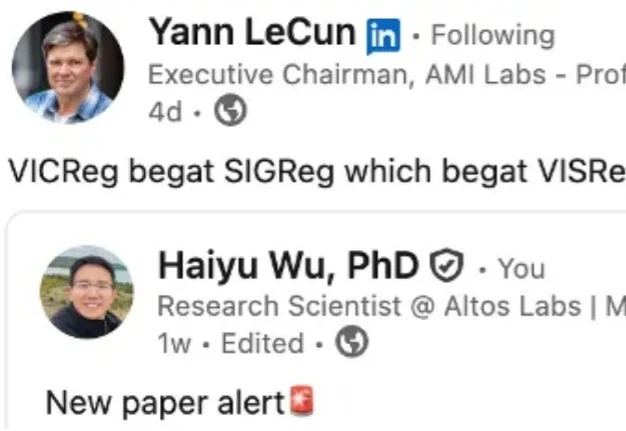
近日,自监督学习新工作 VISReg(Variance-Invariance-Sketching Regularization)获图灵奖得主 Yann LeCun 连续转发并给予高度认可 —— 他在转发时评价道「VICReg begat SIGReg which begat VISReg」(VICReg 孕育了 SIGReg,SIGReg 又孕育了 VISReg),
“购买使用AI时,钱可能要付两遍!”
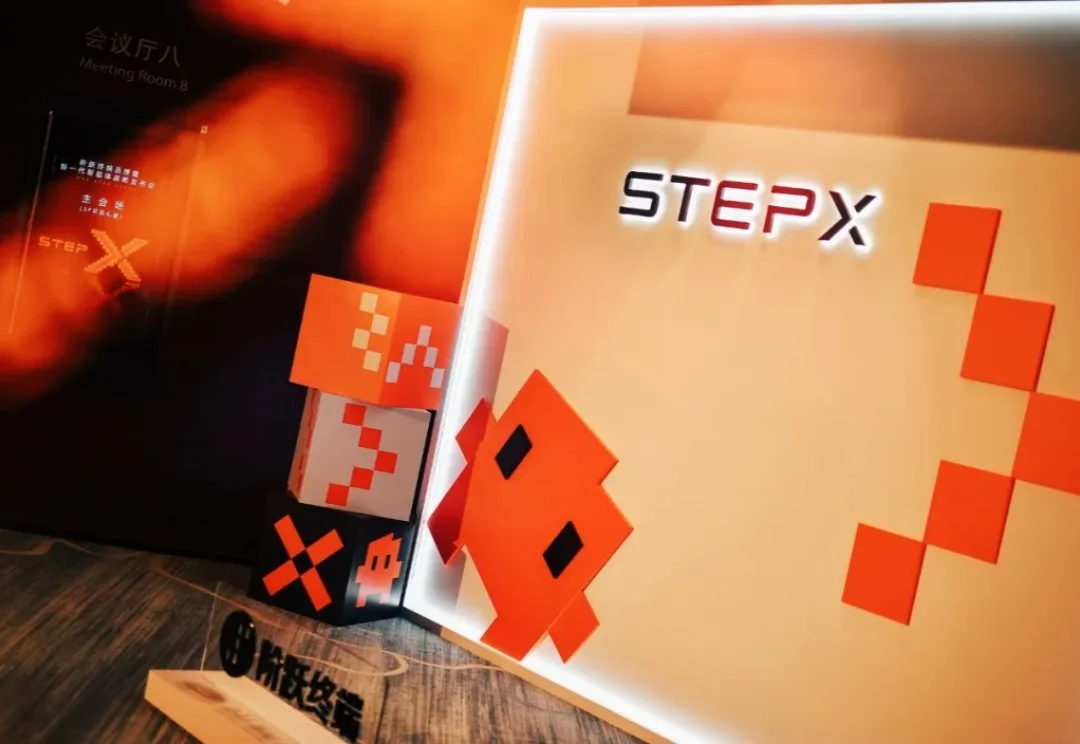
7月13日,阶跃星辰在上海正式发布面向智能体时代的大模型原生AI终端品牌STEPX,并同步推出全球首个智能体原生操作系统Step AOS(Step Agentic-native OS)和阶跃新一代个人智能体阶跃Amoo,正式打通了从基座模型、智能体系统到硬件终端的完整链路。
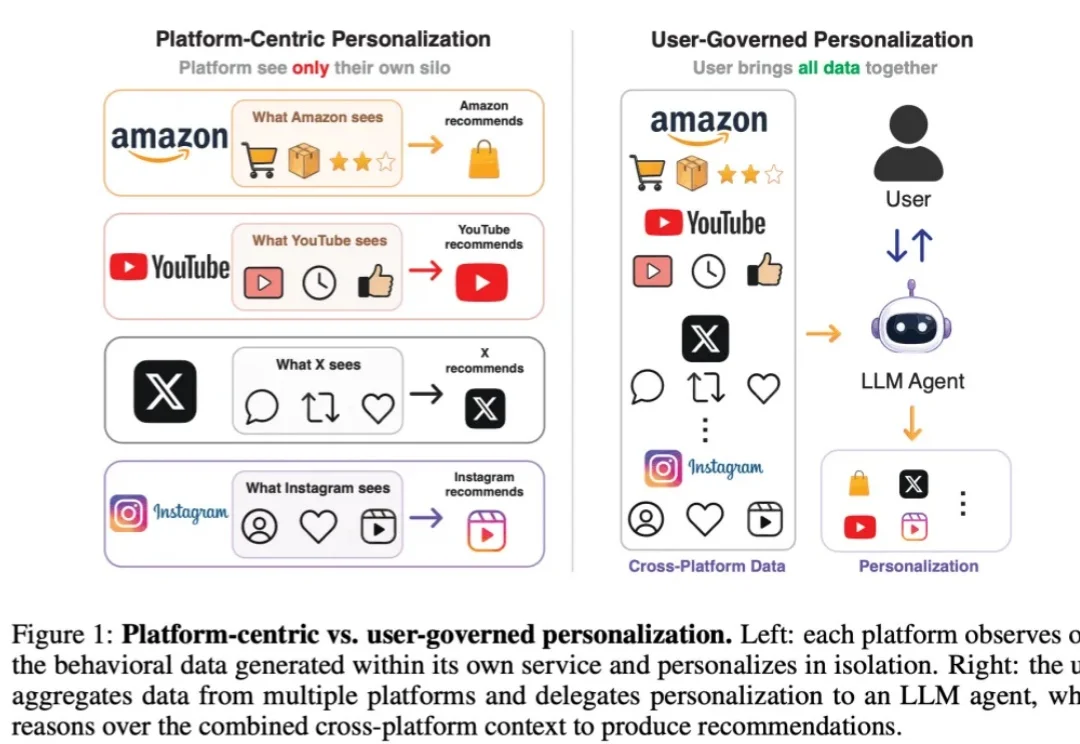
在过去二三十年的互联网发展中,个性化推荐几乎一直是平台的核心能力之一。打开视频 app,平台决定你接下来会刷到什么视频;打开购物软件,平台预测你可能会购买什么商品;打开短视频 app,平台根据你的浏览、点赞、停留和互动,不断优化信息流。某种意义上,现代互联网的用户体验本身就是由推荐系统塑造的。
瞄准这类 “看起来做对了,物理上却没完成” 的失败。破晓智能(PHANES AI)创始人、哈工大(深圳)长聘教授杨朔及其团队发布了最新论文 TouchWorld: A Predictive and Reactive Tactile Foundation Model for Dexterous Manipulation。
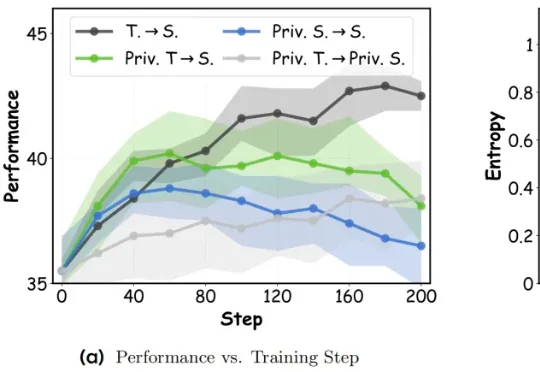
最近,来自新加坡国立大学、香港中文大学 MMLab、北京大学和京东探索研究院的研究团队提出了一种全新的在线策略蒸馏方法: DOPD (Dual On-policy Distillation) ,通过优势感知的双重蒸馏范式,成功破解了这一难题。
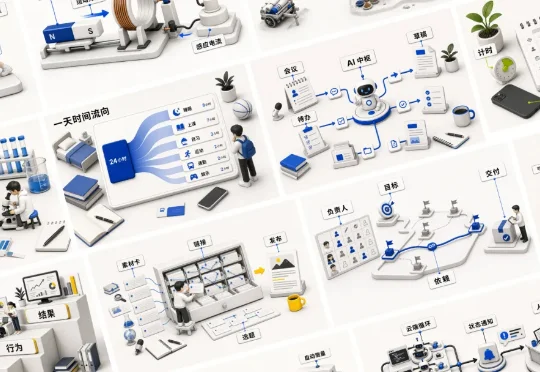
昨天早上我想给 Claude 的一篇文章配几张 3:4 的社交媒体图。手边有自己做的社交媒体 Skills,就顺手让 Codex 调了 GPT-Image 2.0。出来的效果超出预期。干净白底,克制的 3D 材质,中文标签直接印在图里,远看像杂志内页,近看细节都读得清。