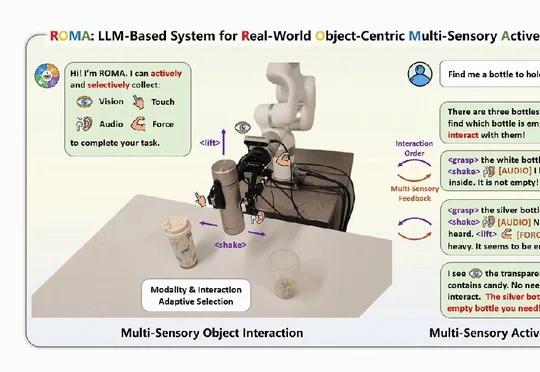
主动理解物理世界:ROMA让机器人学会交互探索物体
主动理解物理世界:ROMA让机器人学会交互探索物体人大高瓴 GeWu-Lab、智源研究院与燧行 AresoX 等机构提出 ROMA,构建 ROMI-2K、ROMA Bench 及 ROMA-7B,使机器人融合视听触力主动探索物体,并在 ROMA Bench 上以 72.9% 总体任务成功率基本追平 GPT-6 Astra。
来自主题: AI技术研报
7497 点击 2026-10-10 12:33

 搜索
人大高瓴 GeWu-Lab、智源研究院与燧行 AresoX 等机构提出 ROMA,构建 ROMI-2K、ROMA Bench 及 ROMA-7B,使机器人融合视听触力主动探索物体,并在 ROMA Bench 上以 72.9% 总体任务成功率基本追平 GPT-6 Astra。
Anthropic将在11月12日起生效的Claude使用政策中,禁止用户对Claude模型实施持续且不必要的虐待或残忍行为,主要由模型终止对话作为执法手段。
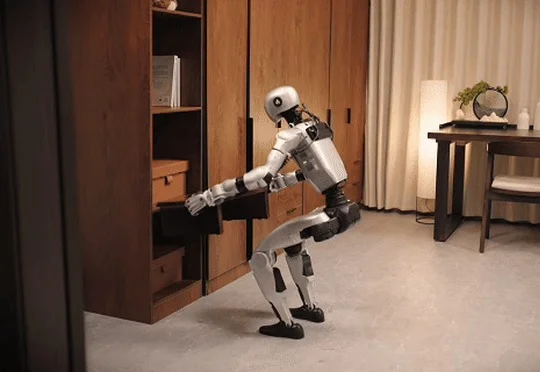
源策未来成立半年后首次系统性公开“全身智能”(WBI)实机成果,展示自研S0全身控制系统与S1模型在宇树 G1、加速进化 T2上的复杂地形控制、自主任务及跨本体验证。
王虹与Zahl解决三维挂谷猜想集合版后,OpenAI在GitHub公开首批722篇数学手稿,其中175页四维稿主张证明一般四维挂谷集合满维,97页三维稿则针对更强的极大函数猜想,论证仍待独立检验。
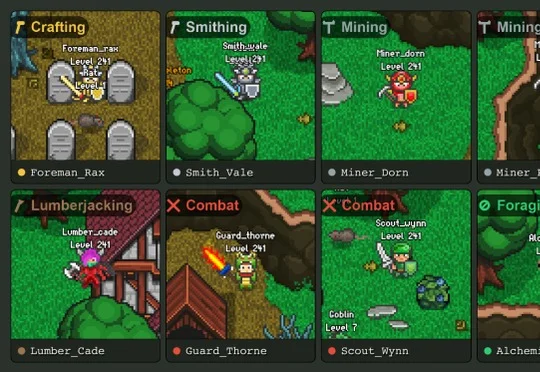
OpenAgents、哥伦比亚大学等研究者构建多智能体协作评测基准AgentWorld,评测显示主任务最高完整成功率为Gemini 3 Flash的52.0%,并提出CCE指标分析协作贡献。
曾因在字节跳动实习期间篡改代码被判赔50万元的田柯宇,其10人团队获五源资本和IDG 3000万美元投资、估值2亿美元,拟以自回归符号世界模型挑战李飞飞的空间智能路线,并于2027年发布基座模型。
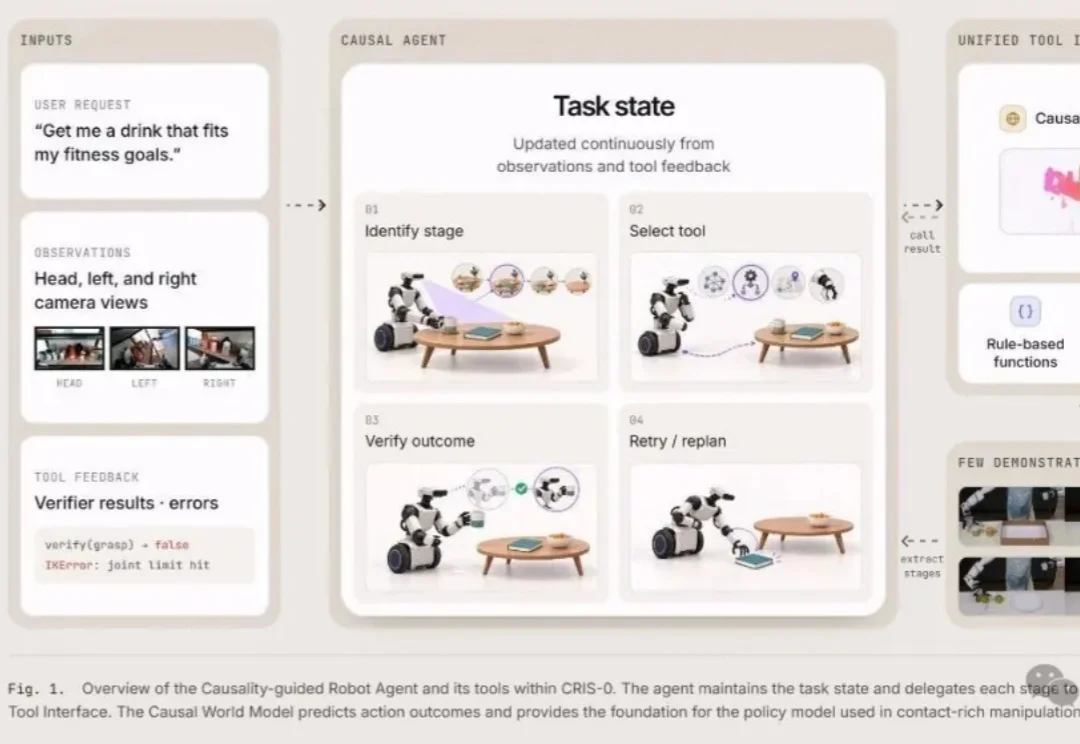
0.2秒。
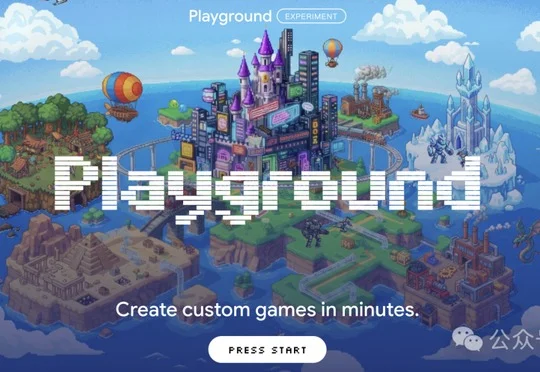
谷歌推出Gemini游戏创作平台Playground,支持用自然语言生成和修改2D、3D游戏,并公布与Unity合作推出Unity Spark的计划。
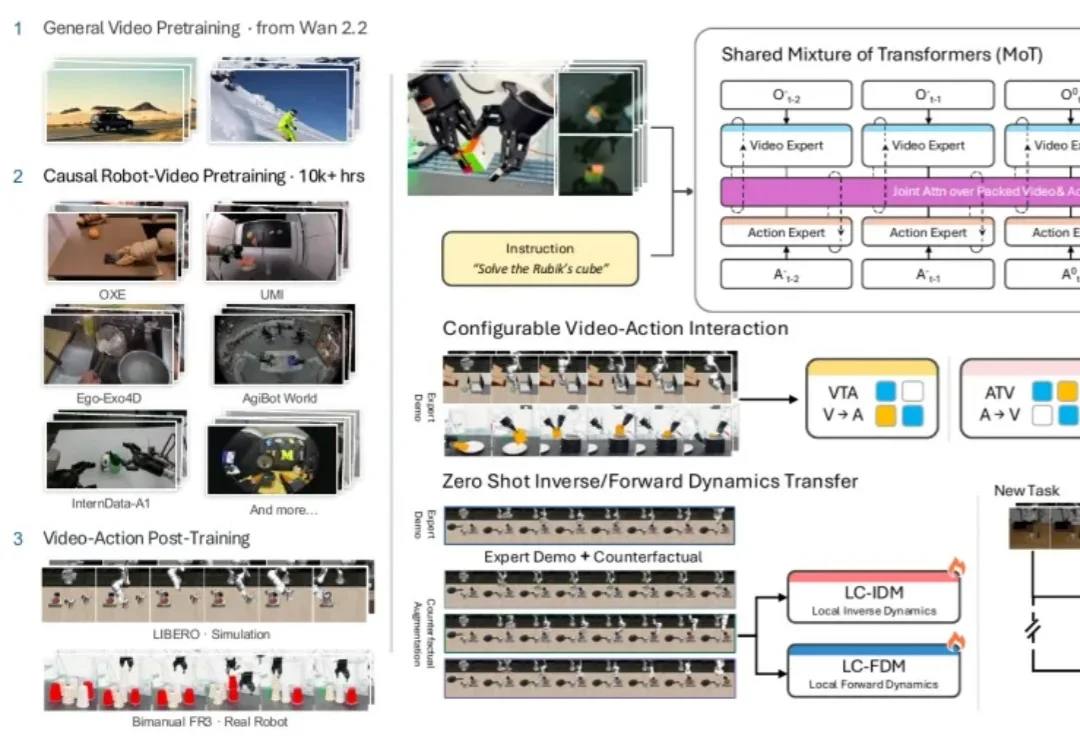
9 月 22 日,以 FLUX 图像模型闻名的 Black Forest Labs 跨界发布了开源 7B 世界动作模型 FLUX 3 Action。据其官方博客,该模型在英伟达 RoboLab-120 榜单上超过了此前最强的开源模型 Cosmos 3 Nano,参数量却不到后者一半。一家做图像生成的公司跑来卷机器人控制,说明视频模型里积累的「物理直觉」正被越来越多的团队当作机器人大脑的底座。
10 月 6 日,OpenAI 公开了 AI 产出的 722 篇数学论文,包括准黎曼猜想的相关证明。前 Google 科学家、xAI 联合创始人 Christian Szegedy 表示,数学家穷尽一生攀登的险峰,机器可乘飞机直接抵达。但 Szegedy 认为,数学不是走向终结,而是探索方式的改变 —— 人们可以借助飞机,抵达更多未境之地,他自己对此兴奋不已。