
# 热门搜索 #
大模型
人工智能
openai
融资
chatGPT
玩偶放得太高,机器人伸手够不到。
镜头里,它搬来踏台,站上去,把玩偶取了下来。
看起来只是 “垫高一点”。但搬动踏台、踏上高处、伸手取物,每一步都在改变身体的支撑条件。

从此前技术博客中提出“全身智能”(Whole-Body Intelligence,WBI)技术路线,到如今首次系统性公开实机成果,成立半年的源策未来,正逐步将这一理念带入真实场景。
登高取物只是开场。接下来,是低位拾瓶、清理餐桌、操作洗碗机,以及宇树 G1 和加速进化 T2 上的任务验证。
这一次,“全身智能” 有了具体的形式:身体不只负责把手送到现场,也要一起把活干完。
一道台阶,考的不只是抬脚
厨房入口的一道台阶,对人是一步,对机器人却是一轮支撑转换:一只脚先抬起,另一只脚撑住身体,落脚后再把重心送过去。
两脚不在同一高度,身体就不能继续照搬平地上的姿态。抬脚只是看得见的部分,难的是让全身一起适应脚下的变化。

源策自研 S0 全身控制系统,协调足部轨迹、躯干姿态和重心转移。跨入厨房、在台阶上俯身取物,考验的都是支撑条件变化时的身体控制。
登高后够到玩偶,是进一步的收益。首先要解决的,是脚下变了,身体仍能稳定行动。
再把视线移到地面。一只水瓶倒在脚边,机器人屈膝、俯身抓住它,带着物体起身。身体高度变了,手里的目标不能跟着失准。

低位抓取

持物起身
高处要够得到,低处要拿得稳。真实空间不会把工作都摆在同一张桌面上。
扶得起自行车,也得按得准按钮
路边倒着一辆自行车。机器人俯下身抓住车身,再把它扶起。随着车身离地,手上的负载和身体的支撑都在变化。
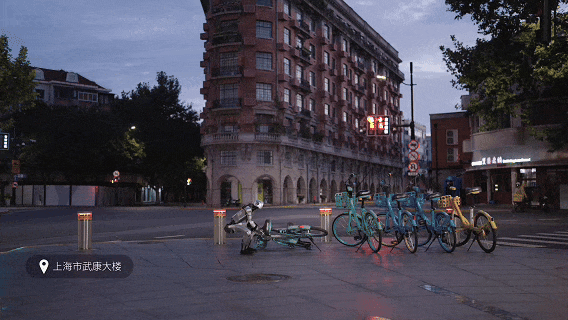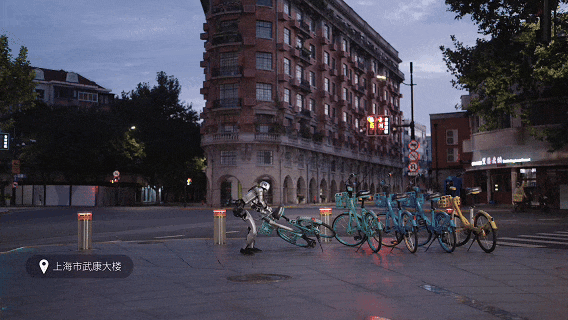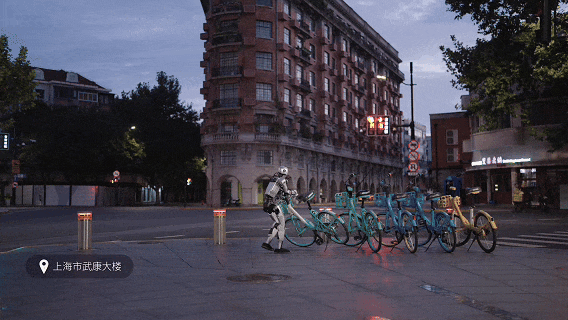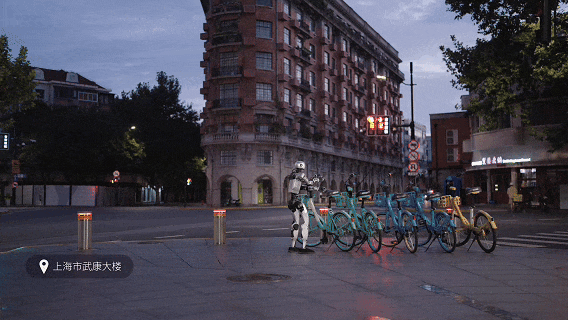
搬箱子也一样。从抱住箱体到放上货架,重量从双手转移到货架,手臂、腰和腿要配合着完成这次 “交接”。
双手承重

放上货架
镜头切回厨房,目标缩小到电饭煲上的一颗按钮。这一次,不需要大幅搬动,但身体一晃,指尖就可能错过接触位置。
动作大小不同,要求却连在一起:身体要有足够的活动范围,关键操作位置又不能随着运动失准。站得稳、伸得远、做得准,缺一项都不够。

按钮很小,参与按下它的,却不只是那根手指。
桌面清空了,任务还没结束
餐桌上的物品收好了,G1 没有就此停下。它拿起抹布,继续擦拭桌面。
抓放时,手要拿起、松开;擦拭时,工具要贴着桌面移动。看起来都在 “清理桌子”,对机器人却是两种接触方式。
洗碗机更密集:门绕着铰链转,碗篮沿着滑轨走,餐具还要对准位置放进去。T2 不能用同一个拉拽动作,从头应付到尾。


清理餐桌与操作洗碗机:任务继续,接触方式不断变化。
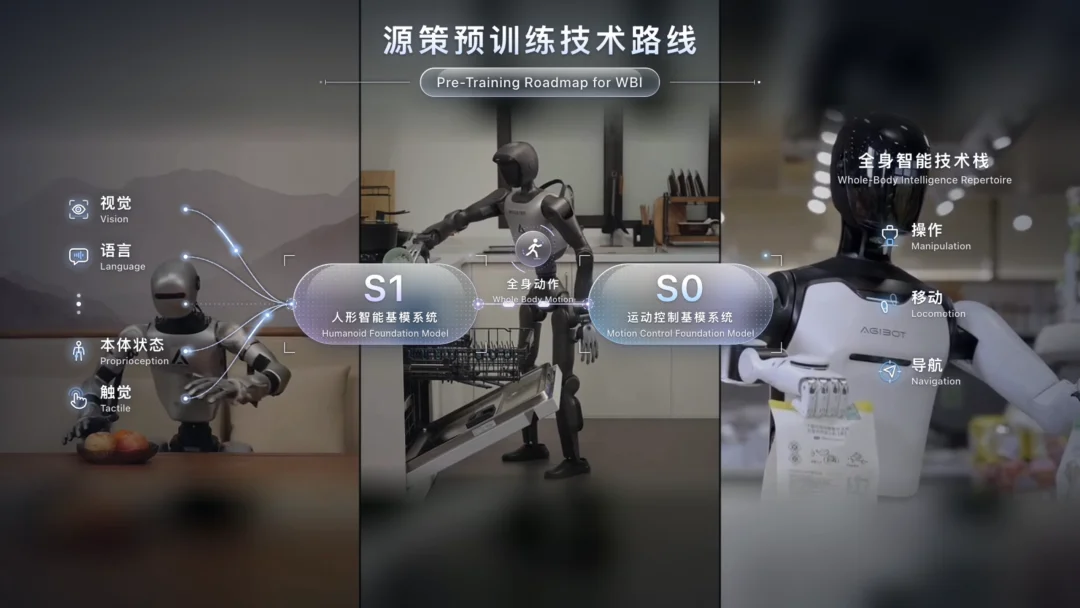
S1 根据现场状态组织任务动作,S0 负责全身协调与稳定执行。前一步改变了物体的位置,也改变了下一步从哪里开始。
把一次抓取做完,和把一件事做完,中间还隔着一连串衔接。
冰箱前,G1 与 T2 参与同一处整理任务。加上两种本体上的餐桌和洗碗机演示,这条技术路线已经进入不同身体的实际操作。

G1 与 T2 同框参与冰箱整理,跨本体验证进入实际任务。
身体比例、关节配置、可达范围各不相同。跨本体的意义,在于把任务要求落实到各自能执行的动作,而不是让机器人只换个外壳。
这些本领,先从人的日常学起
人从低柜里拿东西,往往先挪半步,再低头、弯腰、伸手。只盯着手的轨迹,很容易漏掉那半步为何重要。
EgoBody 记录的正是这类全身经验:第一视角留下 “看到了什么”,同步身体运动留下 “怎样站、怎样伸、怎样配合”。

人的第一视角与身体运动,一起成为学习材料。
源策内部设计任务,分发到全国不同城市采集,再回流质检。不同场景、物体和技能进入同一套数据流程,让模型接触更丰富的交互经验。
S1 先从人类数据中学习先验,再通过真机后训练适应具体身体与任务。人的经验是起点,落到机器人身上还需要练。
人类全身数据 → S1 预训练 → 真机后训练 → 自主任务
S0 支撑示范采集与部署;DAgger 纠正经验回流后续训练。
练习也不能只有顺利完成的示范。执行出现偏差时,人形 DAgger 引入人工纠正,把 “走偏后怎样调整” 也带进后续训练。
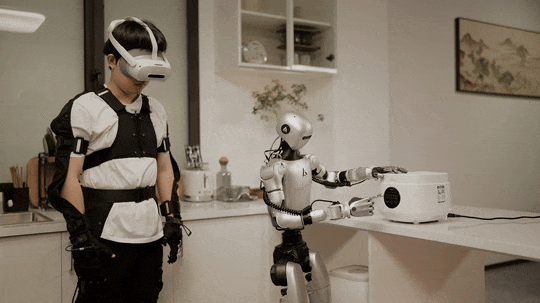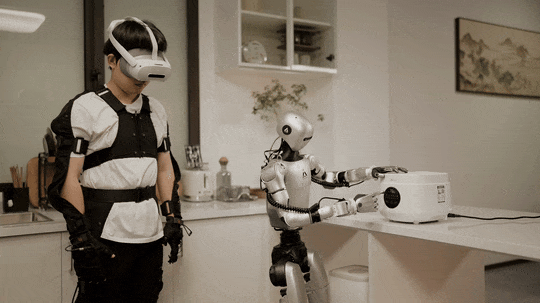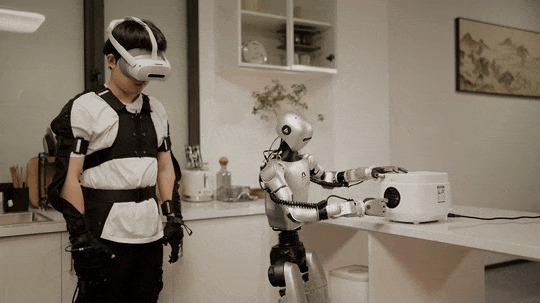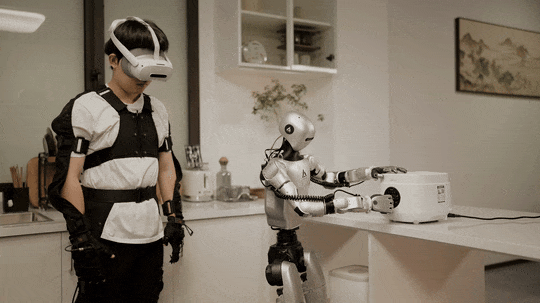
模型推理

人工纠正
S0 贯穿采集与部署:一端让人的示范在机器人上执行,另一端让模型学到的动作真正落地。能采到什么、能学会什么、能做出什么,在这里连了起来。
从一张踏台,走向真实工作
源策未来由李弘扬、李天羽、陈立联合创立,聚焦通用全身人形基座模型。团队的技术积累横跨端到端智能、机器人学习、世界模型与大规模量产自动驾驶。
创始团队曾主导端到端自驾驶 UniAD、港大-智元超大规模具身操作AgiBot World、字节版UMI 上半身操作Egonomy 及华为量产自驾 ADS 4.0 World Engine 等多个核心项目,其中 UniAD 获 CVPR 2023 最佳论文奖、Agibot World 获 IROS 2025最佳论文入围奖。
7 月,源策在技术博客中提出全身智能路线;如今,镜头里已有复杂地形控制、自主任务与跨本体验证。从技术主张到实机成果,这一步已经迈出。
眼前的踏台,让机器人够到了玩偶。长远目标,是让一次次经验积累成可复用的能力,不必每换一项工作,就从头再教。
全身智能的价值,最终不在机器人动得有多“像”人,而在有多少原本必须由人亲手完成的工作,可以逐渐交给机器“执行”。
更多详情,请见源策官网:https://www.archon.tech。
文章来自于微信公众号 “机器之心”,作者 “机器之心”

【开源免费】DeepBI是一款AI原生的数据分析平台。DeepBI充分利用大语言模型的能力来探索、查询、可视化和共享来自任何数据源的数据。用户可以使用DeepBI洞察数据并做出数据驱动的决策。
项目地址:https://github.com/DeepInsight-AI/DeepBI?tab=readme-ov-file
本地安装:https://www.deepbi.com/
【开源免费】airda(Air Data Agent)是面向数据分析的AI智能体,能够理解数据开发和数据分析需求、根据用户需要让数据可视化。
项目地址:https://github.com/hitsz-ids/airda
