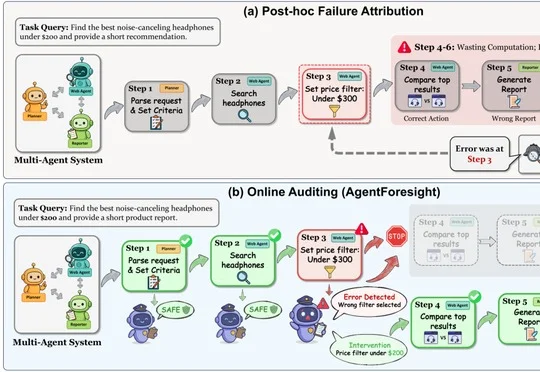
NeurIPS 2026 | 别等Agent把任务搞砸!7B审计员AgentForesight在线抓错
NeurIPS 2026 | 别等Agent把任务搞砸!7B审计员AgentForesight在线抓错研究团队提出7B审计员AgentForesight,可在多智能体任务运行中在线识别并归因关键错误,其AFTraj-2K Exact-F1达66.44,成功轨迹误报率仅2.37%。
来自主题: AI技术研报
7571 点击 2026-10-10 15:31

 搜索
研究团队提出7B审计员AgentForesight,可在多智能体任务运行中在线识别并归因关键错误,其AFTraj-2K Exact-F1达66.44,成功轨迹误报率仅2.37%。
机器人已经学会看见世界,也开始学会摸到世界。但对于真实接触操作而言,仅仅感知当前状态远远不够,机器人还需要预测物理世界接下来会如何变化。擦拭、插接、拧紧,这些人类几乎凭感觉就能完成的动作,对机器人来说却并非易事:接触力度会变化,物体位置会偏移,反馈慢一步,就可能打滑、卡住或丢失。
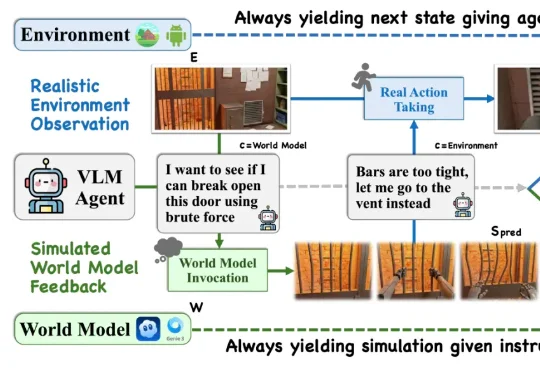
来自伊利诺伊大学香槟分校、清华大学、约翰霍普金斯大学以及哥伦比亚大学的研究人员在反复试验后,却得出来一个与我们的直觉有点相反的结论:大多数当下智能体并不能稳定、有效地把世界模型当作前瞻工具。