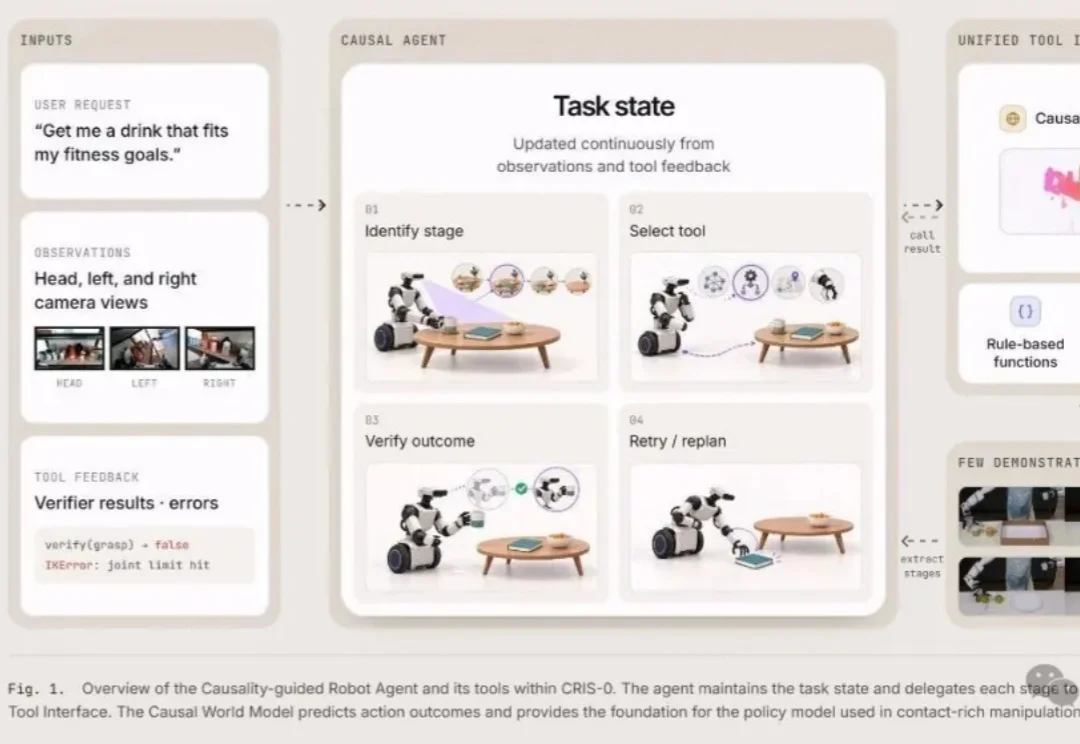
0.2秒急停、秒级重规划!因果智能走进真实世界
0.2秒急停、秒级重规划!因果智能走进真实世界0.2秒。
来自主题: AI资讯
8212 点击 2026-10-09 16:22

 搜索
0.2秒。
好家伙,世界动作模型(WAM)赛道,中国团队直接冲到了全球第一?!
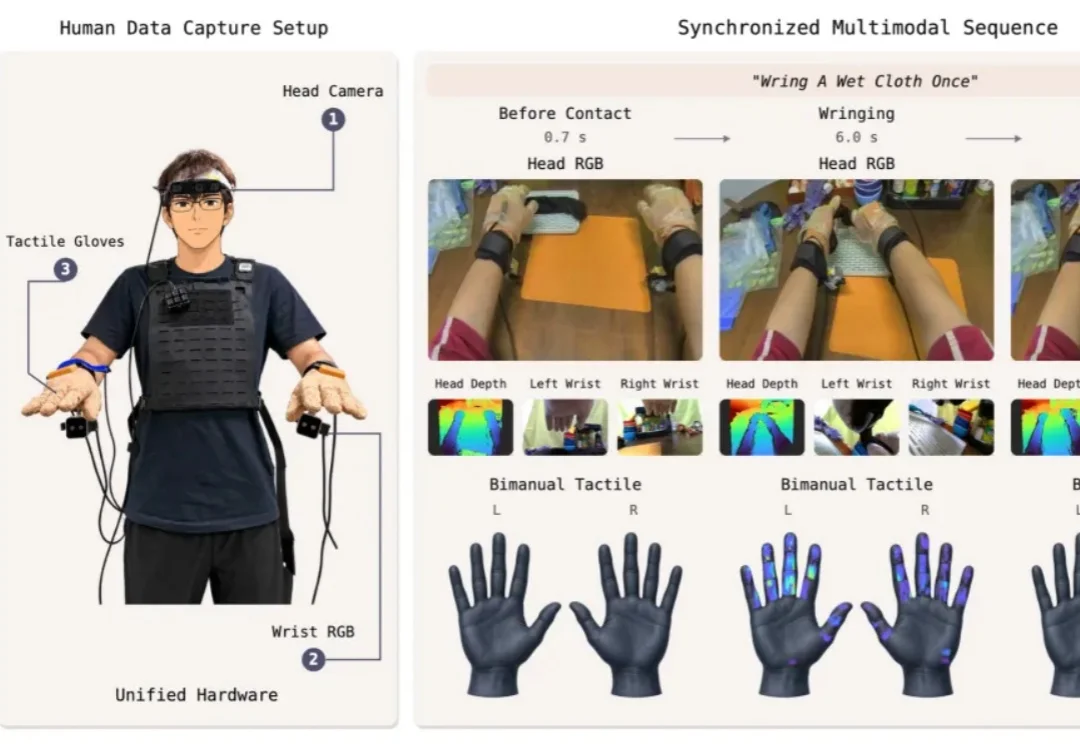
拿起一枚生鸡蛋,手指需要施加恰到好处的力:既要防止滑落,又不能捏碎。拧一条湿毛巾,指尖的力道也要随着水分挤出不断调整。对人类而言,这些操作几乎出于本能。但如果只依赖视觉,摄像头拍得下手部轨迹,却捕捉不到手指接触的位置与按压的力度。
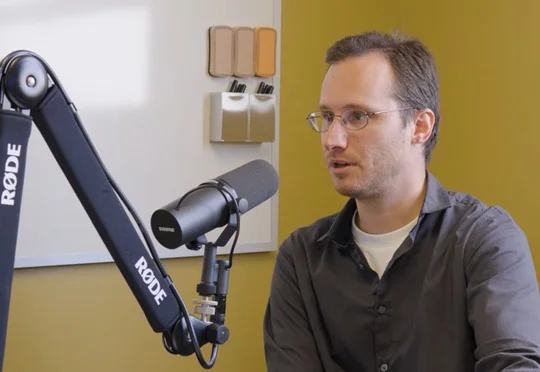
Physical Intelligence联合创始人Sergey Levine指出,机器人尚未进入稳定缩放阶段,应以先验知识、有效决策循环和多样化数据提升泛化与可靠性,并在找到真正可规模化的技术后扩大投入。
能跟人类舞者Battle的机器人,有点意思。不仅能实时斗舞、学习能力也一流,动作看一遍就能复刻,连托马斯都转上了。银河星仔ET1,舞技了得~这是银河首创全自研物理世界原生智能体,专为人形机器人实时多模态交互和运动打造。
临界点(AGILINK)旗舰灵巧手OmniHand 3 Ultra向苏绣传承人拜师学艺,通过劈丝、穿针、合绣等柔性材料精细操作,验证其21个主动自由度与全手触觉在多指协同、动态力控及连续动作衔接上的综合能力。
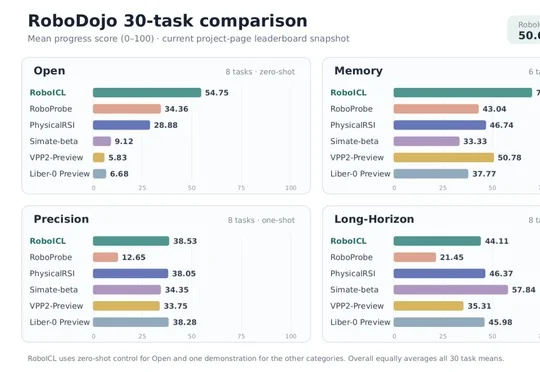
三星与上海交通大学提出RoboICL具身上下文学习方法,通过冻结GPT-6 Astra模型并在推理时提供少量示范与机器人自身交互记忆,在RoboDojo 30项机器人操控评测中以50.64分全面领先PhysicalRSI等现有方法,并公开了929条可逐布局核查的执行记录及真实机械臂实验结果。
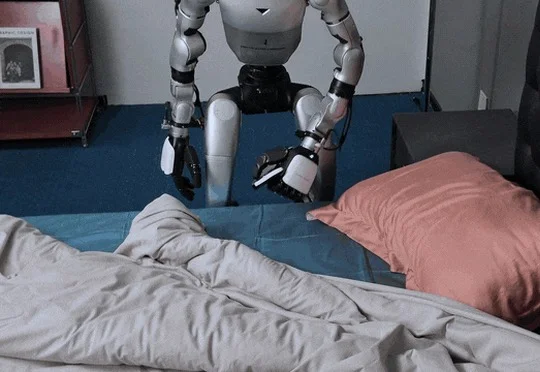
国产初创公司德塔智能发布双足人形机器人基础模型Delta 0,其大小脑分层架构在铺床、洗碗等长程家务任务中正面叫板Figure Helix,德塔智能由清华与UCLA背景团队创立,半年内已完成近5亿元天使++轮融资。
清华大学联合无问芯穹与上海交通大学开源了面向具身模型的端侧推理引擎APXInf,通过全栈优化在Thor芯片上将π0.5推理速度提高约10.7倍,并引入可由Agent执行的工程化流程以适配模型的持续迭代。
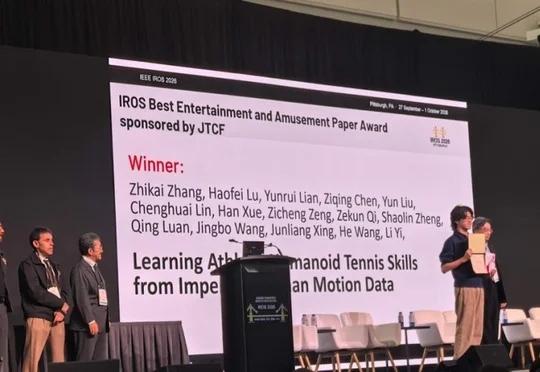
在IROS上,Sharpa发布全自研通用人形机器人D01、新一代灵巧手W02和外骨骼数据手套AE01,将电子皮肤触觉感知从指尖扩展至全身,结合CraftNet与世界模型构建本体、手部与数据采集的灵巧操作全栈体系。