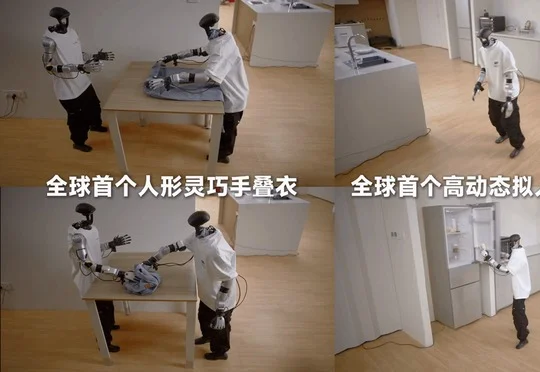
全球首次!杭州具身黑马比肩Figure,全身协同自主叠衣
全球首次!杭州具身黑马比肩Figure,全身协同自主叠衣西湖机器人升级通用大脑WR1,采用全球首创的通用大小脑双预训练系统架构,融合WM、VLA与GAE,完成双机器人协同折叠衣物及跨厨房、客厅、卧室的连续自主家务演示。
来自主题: AI资讯
7448 点击 2026-10-10 12:37

 搜索
西湖机器人升级通用大脑WR1,采用全球首创的通用大小脑双预训练系统架构,融合WM、VLA与GAE,完成双机器人协同折叠衣物及跨厨房、客厅、卧室的连续自主家务演示。
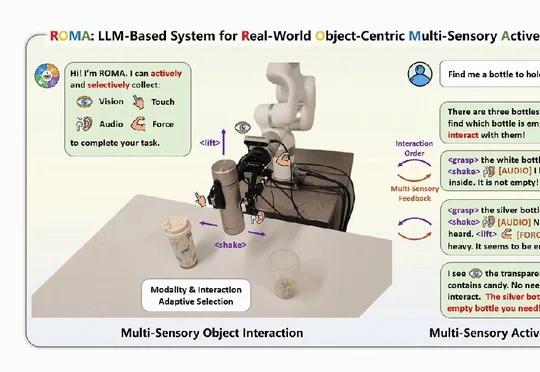
人大高瓴 GeWu-Lab、智源研究院与燧行 AresoX 等机构提出 ROMA,构建 ROMI-2K、ROMA Bench 及 ROMA-7B,使机器人融合视听触力主动探索物体,并在 ROMA Bench 上以 72.9% 总体任务成功率基本追平 GPT-6 Astra。
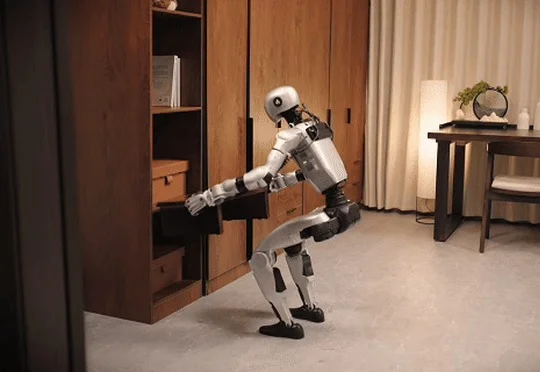
源策未来成立半年后首次系统性公开“全身智能”(WBI)实机成果,展示自研S0全身控制系统与S1模型在宇树 G1、加速进化 T2上的复杂地形控制、自主任务及跨本体验证。
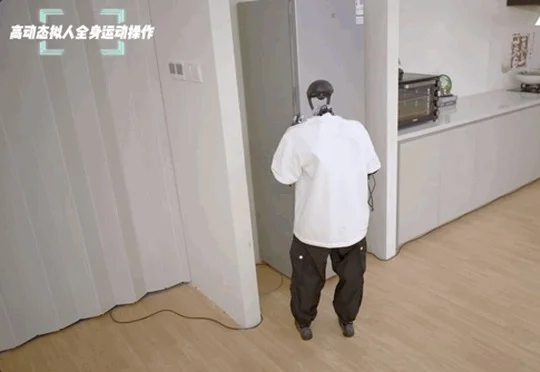
西湖机器人发布通用大脑 WR1,完成全球首次人形机器人灵巧手自主折叠衣物公开演示,并实现从厨房到卧室的跨空间多步骤连续家务作业。
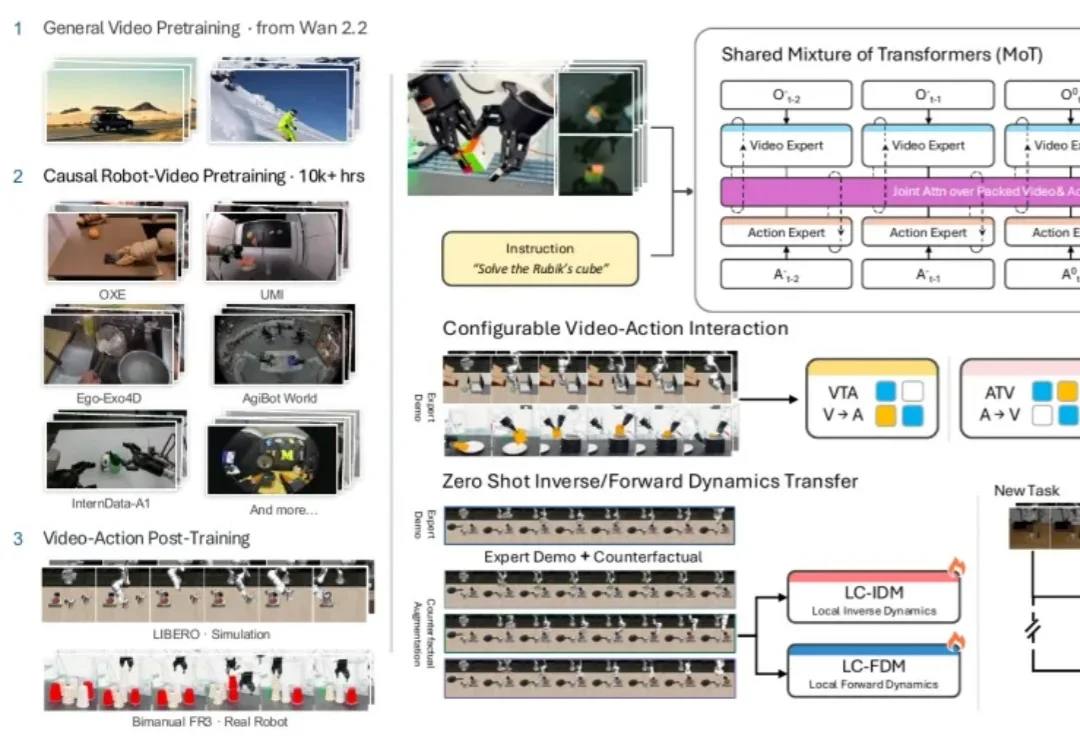
9 月 22 日,以 FLUX 图像模型闻名的 Black Forest Labs 跨界发布了开源 7B 世界动作模型 FLUX 3 Action。据其官方博客,该模型在英伟达 RoboLab-120 榜单上超过了此前最强的开源模型 Cosmos 3 Nano,参数量却不到后者一半。一家做图像生成的公司跑来卷机器人控制,说明视频模型里积累的「物理直觉」正被越来越多的团队当作机器人大脑的底座。
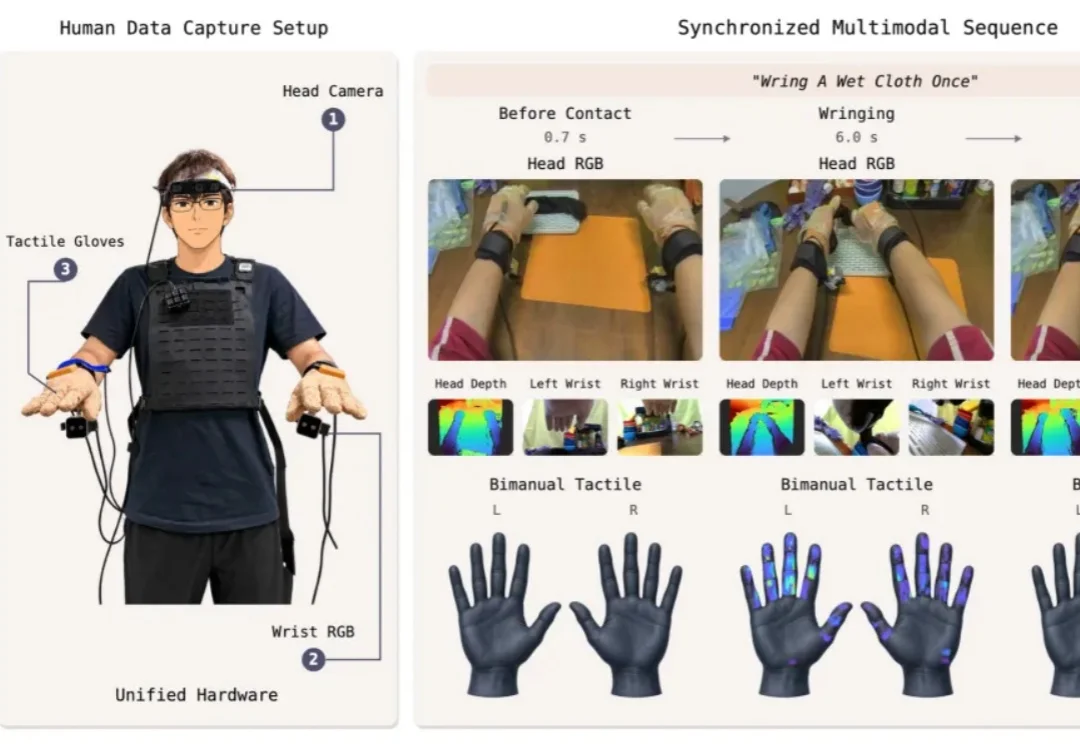
拿起一枚生鸡蛋,手指需要施加恰到好处的力:既要防止滑落,又不能捏碎。拧一条湿毛巾,指尖的力道也要随着水分挤出不断调整。对人类而言,这些操作几乎出于本能。但如果只依赖视觉,摄像头拍得下手部轨迹,却捕捉不到手指接触的位置与按压的力度。
Physical Intelligence联合创始人Sergey Levine指出,机器人尚未进入稳定缩放阶段,应以先验知识、有效决策循环和多样化数据提升泛化与可靠性,并在找到真正可规模化的技术后扩大投入。
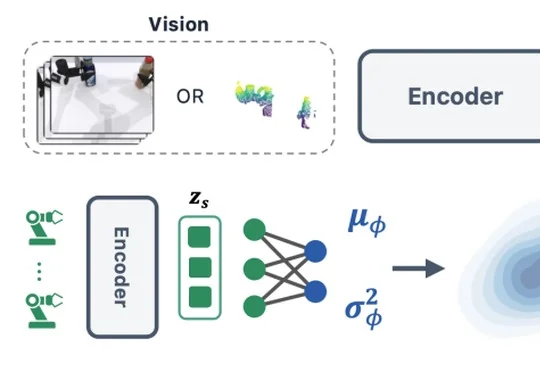
东南大学魏秀参团队提出LeaP(Learnable source Prior)方法,由本体感知信息驱动并联合预测动作生成起点的均值与方差,在RoboTwin仿真15项任务上平均成功率81.6%、较标准高斯基线提升25.5个百分点,相关论文已被CoRL 2026接收。
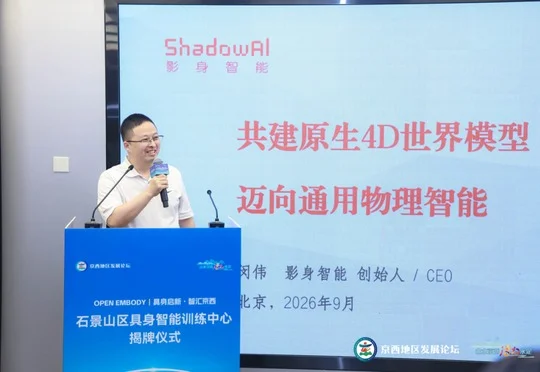
AMD以约82亿美元收购World Labs之际,影身智能凭借比World Labs早两年押注原生4D世界模型路线引起关注,其利用4至6台消费级摄像头和单块消费级GPU实时生成4D数据的技术已在福建晋江制鞋工厂落地,斩获2亿元机器人订单。
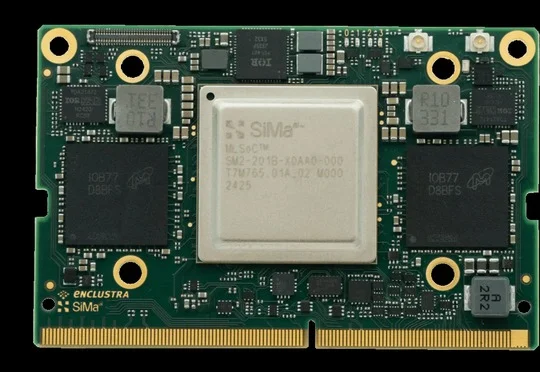
图片来源:SiMa.ai SiMa.ai是一家开发芯片和软件的初创公司,能让机器人、无人机、摄像头等设备直接在设备端运行AI。该公司近日完成1.5亿美元C轮融资,估值达14.5亿美元。本轮融资由Fid