刚刚,QwenNote Eva曝光!千问办公首款桌面机器人实测!
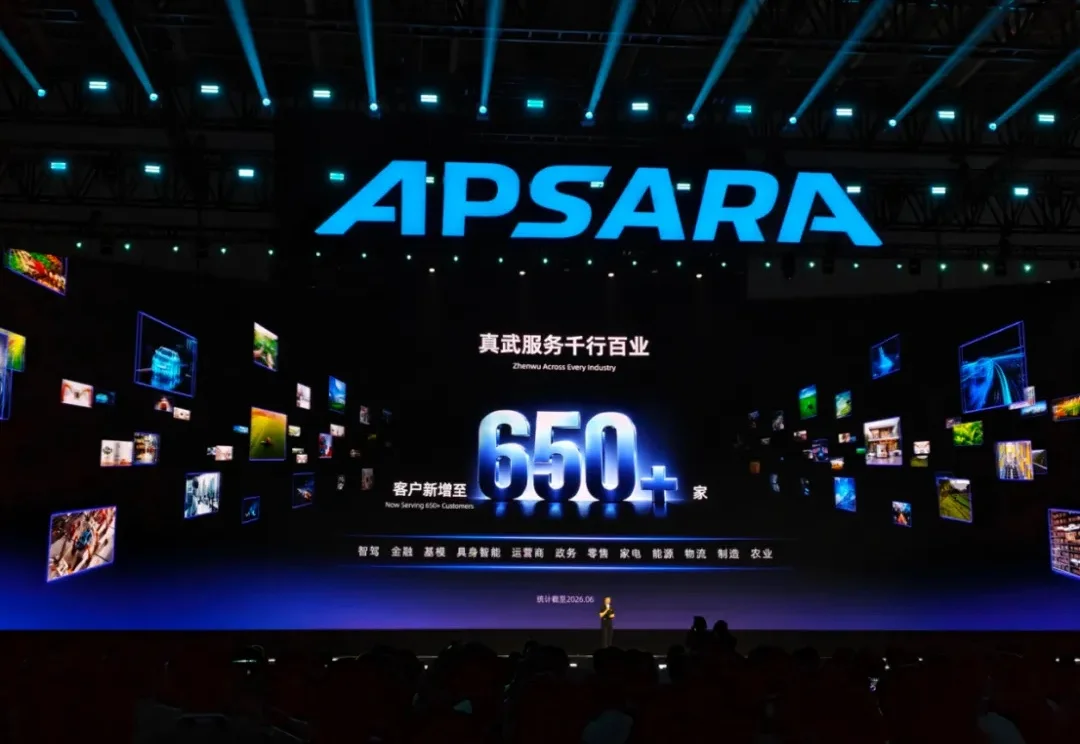
刚刚,QwenNote Eva曝光!千问办公首款桌面机器人实测!嗨害嗨,今年我又去了云栖大会。 今天的大会少了经典的大堵车环节,因为大会首次打破了多年的传统! 将主会场从云栖小镇外迁至杭州国际博览中心,承载能力更强了,整体展览面积超过5万平方米,联合了超1000家
来自主题: AI资讯
9361 点击 2026-09-24 09:50

 搜索
嗨害嗨,今年我又去了云栖大会。 今天的大会少了经典的大堵车环节,因为大会首次打破了多年的传统! 将主会场从云栖小镇外迁至杭州国际博览中心,承载能力更强了,整体展览面积超过5万平方米,联合了超1000家
今年以来,RSI(Recursive Self-Improvement,递归自我改进)逐渐从硅谷前沿话题,演变为全球共识。
今年,AI 创业到底往哪里走,变得比过去更难判断。 模型公司不断向应用层下探,一些 To C 产品刚找到的功能,可能下一次模型更新就会被直接覆盖。另一边,机器人、世界模型等概念又速升温,越来越多创业公
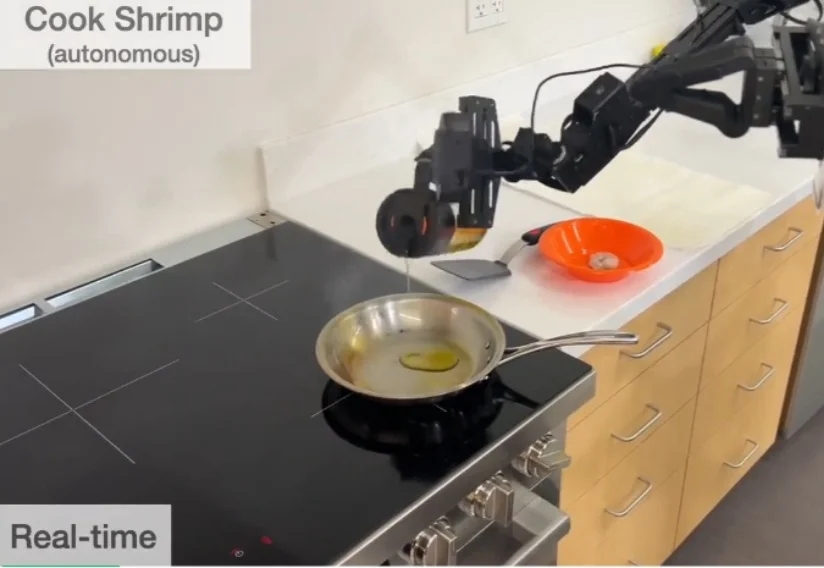
两年前,一段机器人炒虾的视频在网上爆火。
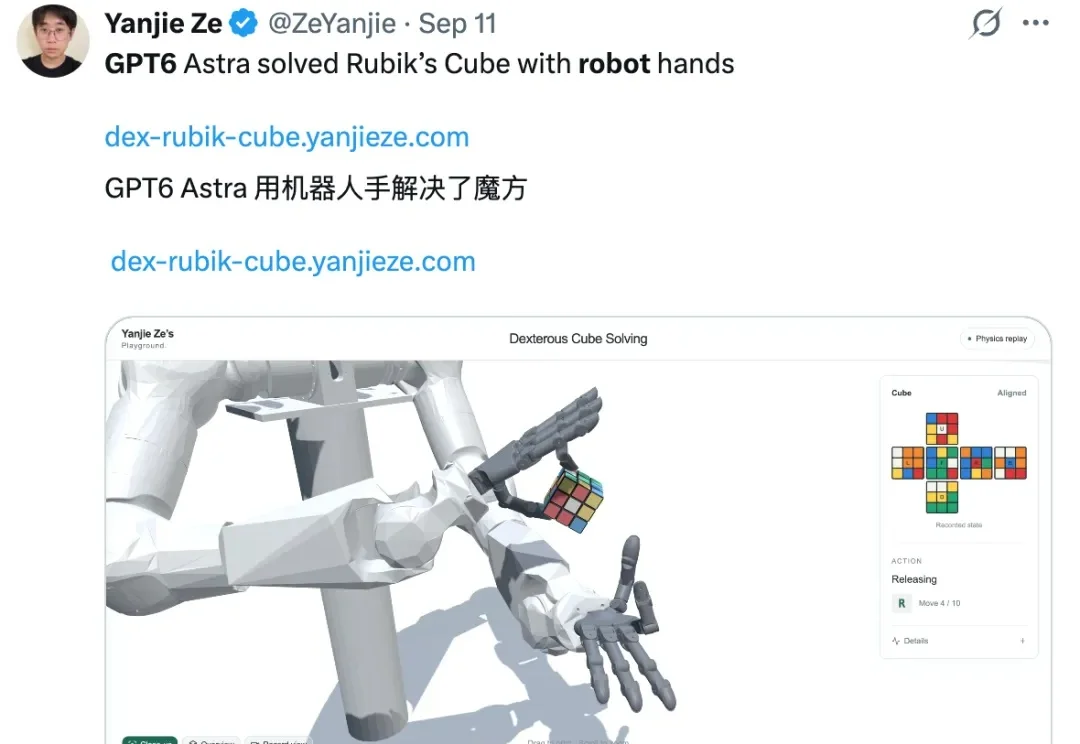
谁也没想到, AGI 随着 GPT-6 的到来竟然来得这么快。
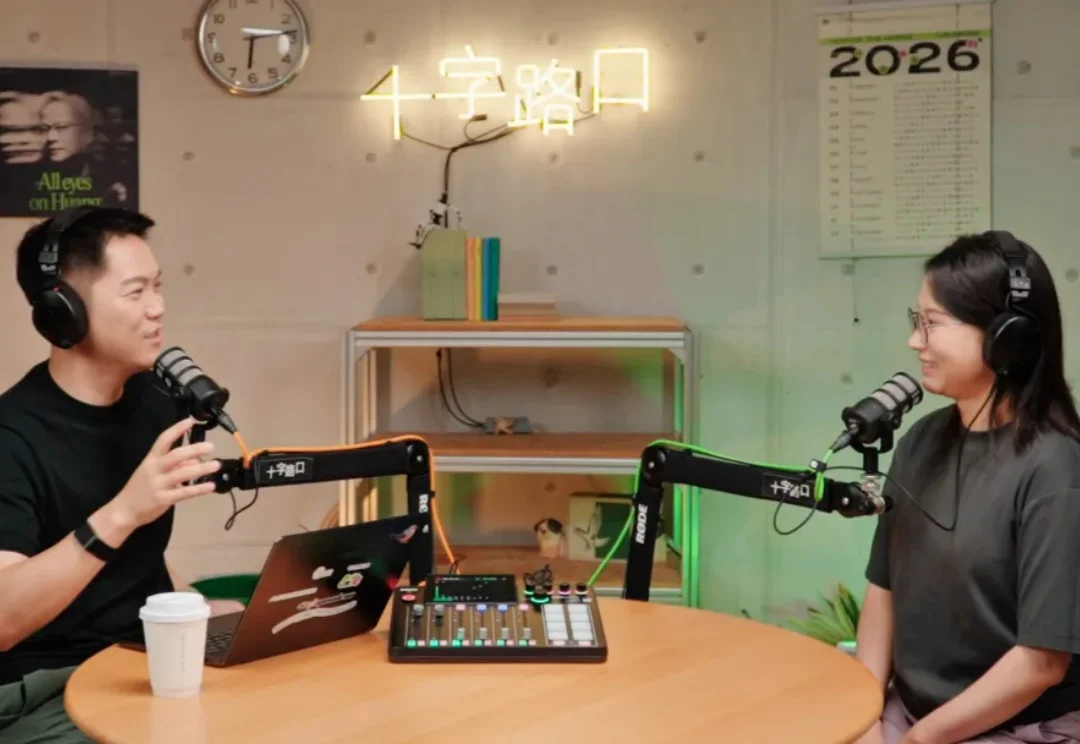
本周「十字路口」的嘉宾是清华叉院助理教授徐梦迪。从清华车辆工程出发,途经 Johns Hopkins、CMU,再到 Stanford 吴佳俊、李飞飞组做博士后,2024 年初她选择回国,加入清华交叉信息研究院。她的核心命题是机器人的 In-Context Learning (ICL):让机器人到一个新环境,通过一两次交互当场学会新任务,而且越学越快。
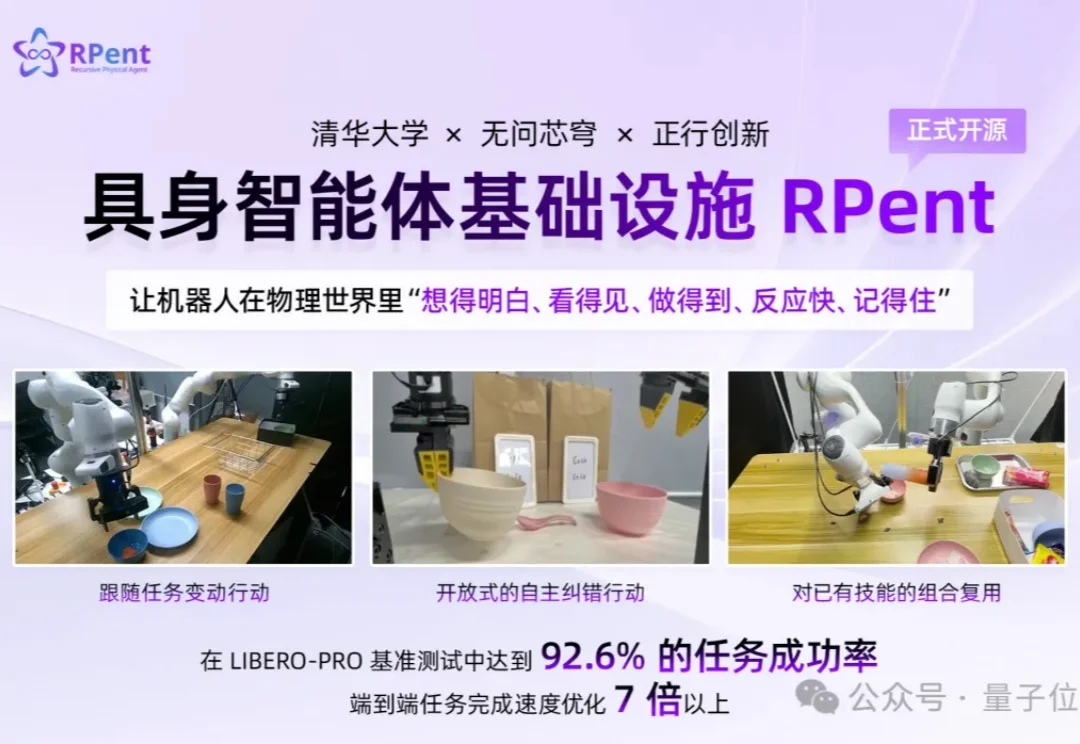
Codex、Claude Code等数字世界智能体,已经向我们展示出了一种全新且高效的工作方式:大模型理解目标,拆解任务,调用适当的工具,并根据执行结果不断调整计划,直到完成任务。
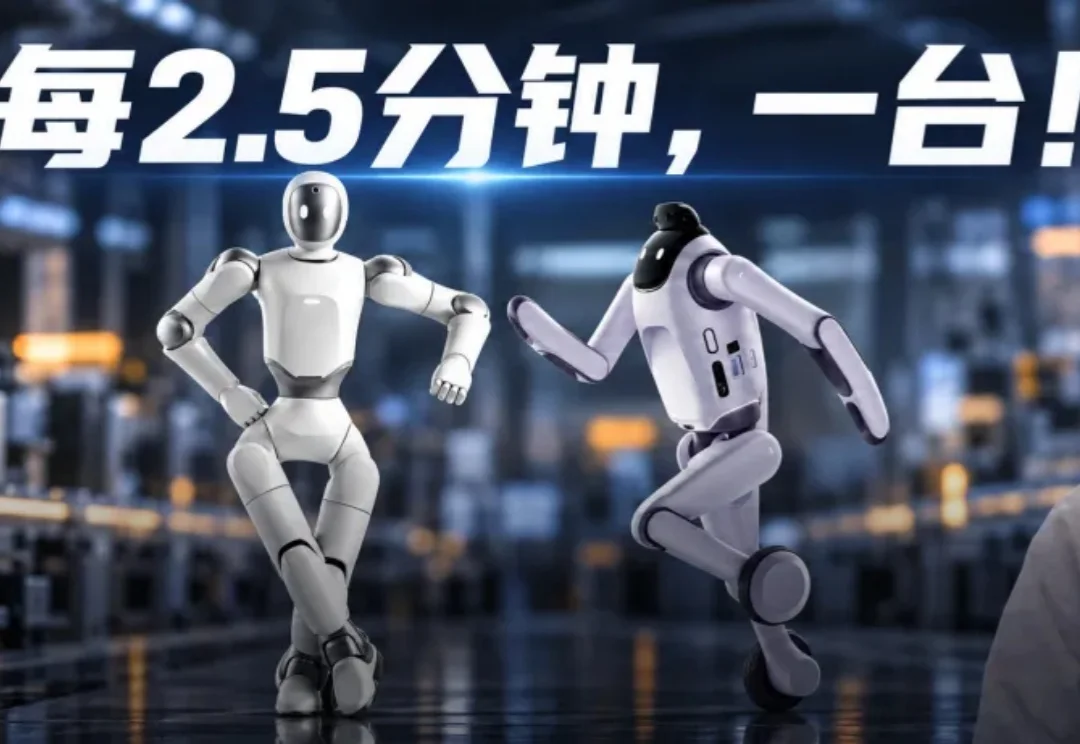
堪比iPhone Duo发布会!
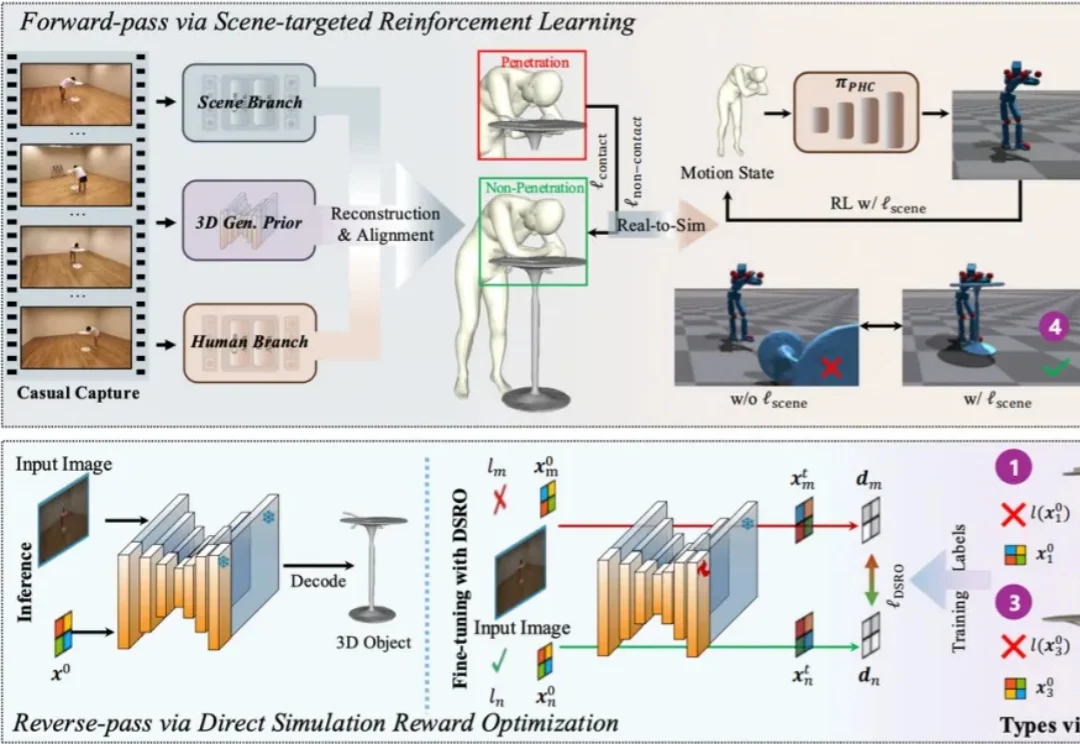
一段人坐上椅子的视频,对人类而言再普通不过。我们不仅能看见 “人坐了下来”,还天然理解椅子承受人体重量,人与椅面形成接触并最终稳定,这些重力、接触与作用关系共同构成真实世界中的物理交互。但对今天的三维重建系统而言,“看见动作” 与 “重建真实交互” 仍是两回事。一个视觉上准确坐在椅子上的人体,进入物理仿真后,椅子可能因结构缺失倒下,人体也可能与椅面严重穿模。视觉上成立,并不意味着物理交互上成立。
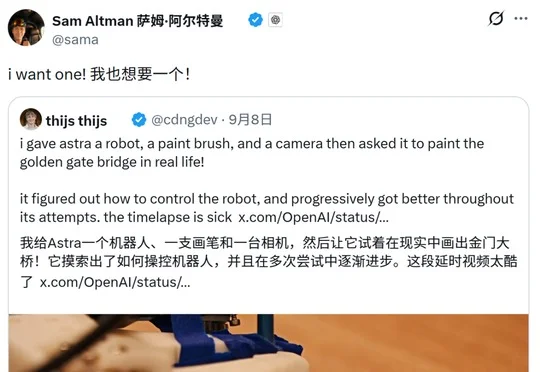
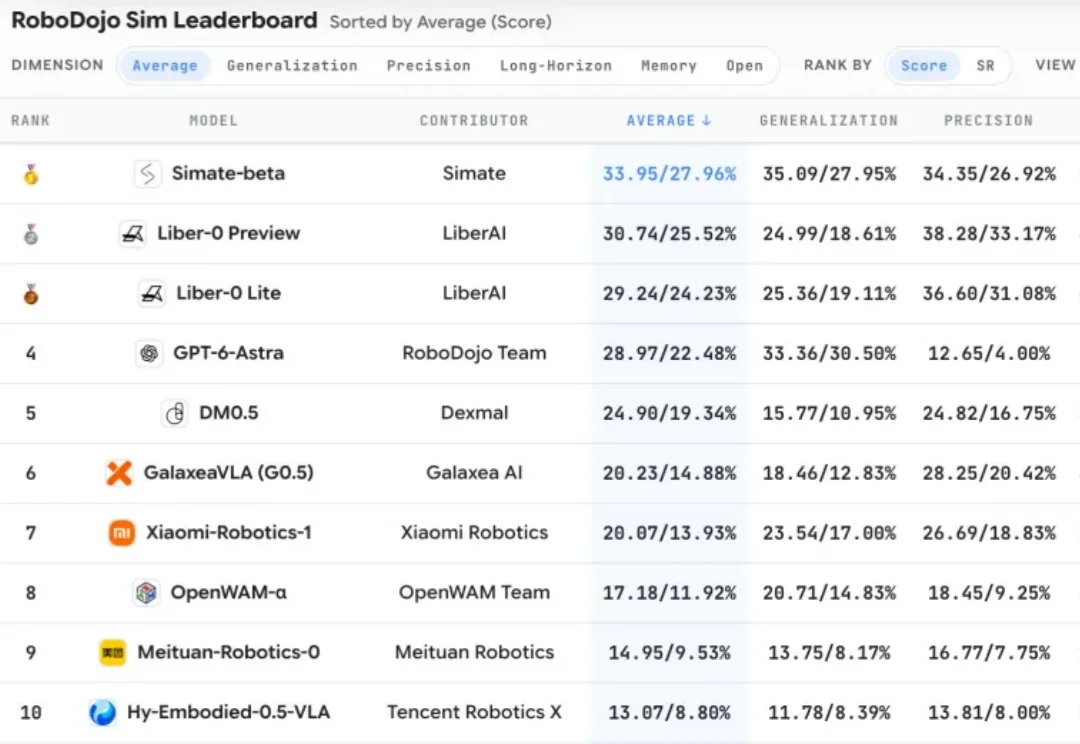
OpenAI的通用模型GPT-6 Astra在机器人控制领域展现出强大能力,可规划动作并指挥机械臂完成积木抓取等任务,但精细操作仍存局限,这使机器人领域的OpenAI可能正是OpenAI自身。