机器人训练数据不缺了!英伟达团队推出DexMG:数据增强200倍
机器人训练数据不缺了!英伟达团队推出DexMG:数据增强200倍最近,Jim Fan参与的一项研究推出了自动化数据生成系统DexMimicGen。该系统可基于少量人类演示,合成类人机器人的灵巧手运动轨迹,解决了训练数据集的获取难题,而且还提升了实验中机器人的表现。
来自主题: AI技术研报
8481 点击 2024-11-22 14:33

 搜索
最近,Jim Fan参与的一项研究推出了自动化数据生成系统DexMimicGen。该系统可基于少量人类演示,合成类人机器人的灵巧手运动轨迹,解决了训练数据集的获取难题,而且还提升了实验中机器人的表现。
在机器人研究领域,抓取任务始终是机器人操作中的一个关键问题。这项任务的核心目标是控制机械手移动到合适位置,并完成对物体的抓取。近年来,基于学习的方法在提高对不同物体的抓取的泛化能力上取得了显著进展,但针对机械手本身,尤其是复杂的灵巧手(多指机械手)之间的泛化能力仍然缺乏深入研究。由于灵巧手在不同形态和几何结构上存在显著差异,抓取策略的跨手转移一直存在挑战。
2024年中关村仿生机器人大赛,今日正式启动!无论是人形仿生机器人、具身大模型、多足仿生机器人,甚至只是仿生灵巧手,统统可以报名了。评委由两院院士坐镇,奖金池更是高达255万!这两位正撸猫和原地弹跳的选手,已经是摩拳擦掌了。
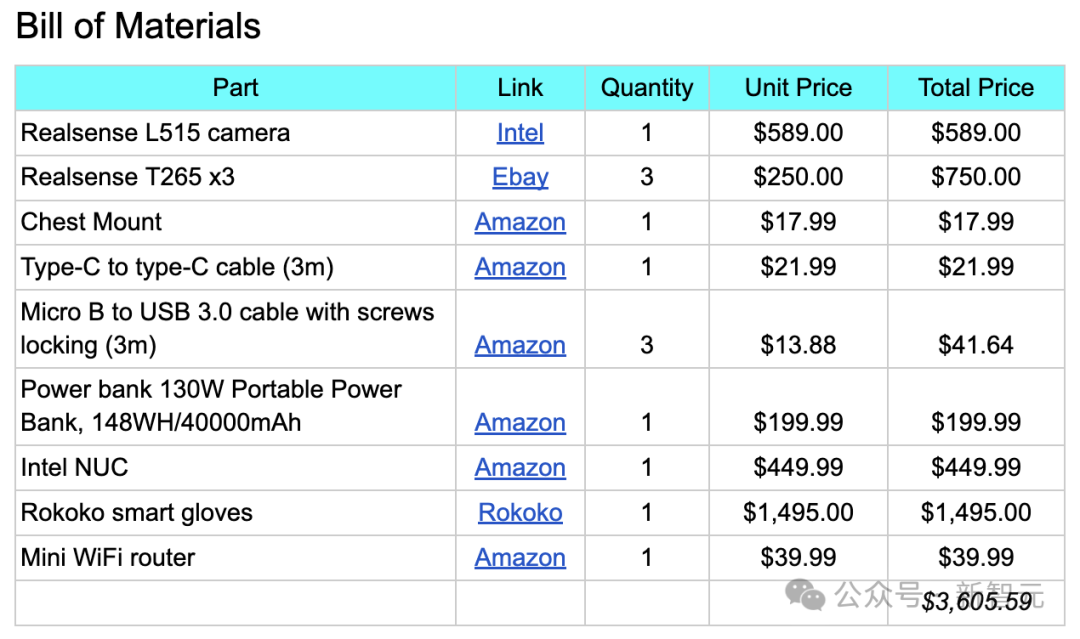
「OpenAI机器人」一出世惊艳众人!最近,李飞飞团队打造了一个开源便携式手部动捕系统——DexCap,成本仅3600美元,就能让机械灵巧手完成花样任务。